工业机器人在工厂 输送机跟踪控制器的工作原理与应用
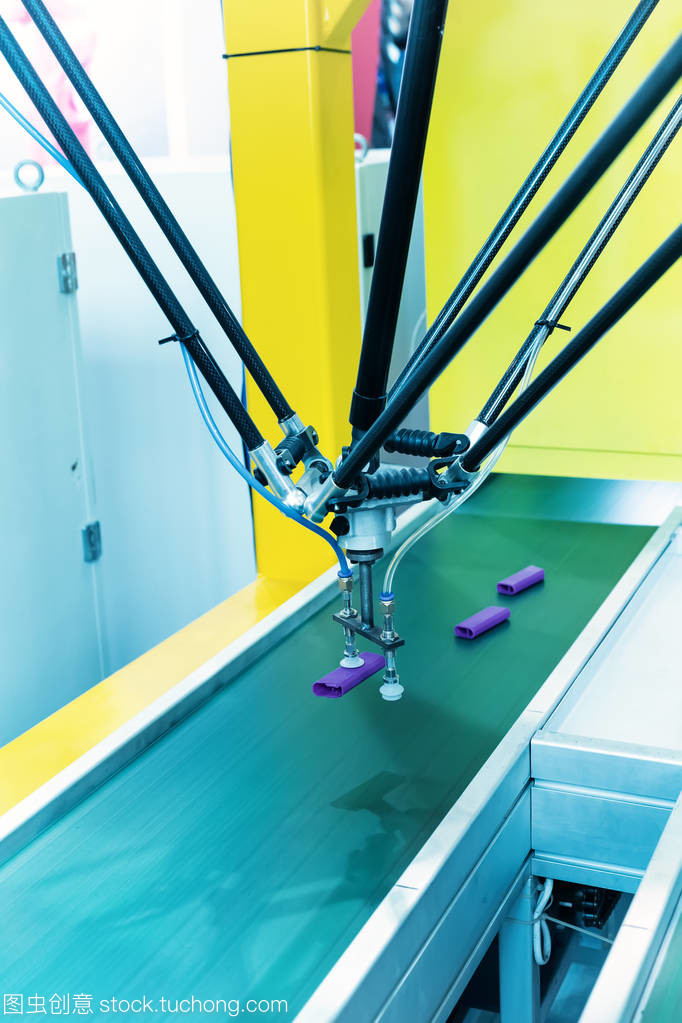
在现代工厂中,工业机器人与输送机的高效协同是实现自动化生产的关键环节。其中,输送机跟踪控制器作为连接机器人与物流系统的核心装置,使机器人能够在动态输送过程中精准完成抓取、装配或码垛等任务。本文将深入探讨输送机跟踪控制器的工作原理、技术要点及其在工厂环境中的应用。
一、输送机跟踪控制器的工作原理
输送机跟踪控制器通常通过编码器或视觉传感器实时获取输送带上工件的位置和速度信息。控制器将这些数据与机器人运动模型相结合,动态生成机器人的运动轨迹,确保在输送带持续运行的机器人能够准确跟踪并与工件同步动作。其核心在于坐标变换与轨迹预测算法:控制器通过工件坐标系、输送带坐标系与机器人坐标系的快速转换,实现对目标位置的连续修正。
二、实现精准跟踪的关键技术
- 实时数据采集:高分辨率编码器提供输送带的速度与位置反馈,确保数据延迟极低。
- 同步控制算法:采用前馈控制与模糊PID等算法,补偿输送带速度波动,使机器人末端执行器与工件保持相对静止。
- 安全与协同:跟踪过程中,控制器须实时监测机器人状态与安全区域,避免碰撞并保证人机协作安全。
- 通信接口:标准工业以太网协议(如EtherCAT、PROFINET)保障控制器与机器人、输送机之间的高速数据交互。
三、在工厂典型场景中的应用
- 高速分拣:机器人在输送机上动态识别并抓取不同规格的包裹,控制器直接跟踪移动中的目标,提升分拣效率。
- 装配与加工:在连续输送线上,机器人同步跟踪工件完成拧紧、涂胶等操作,无需停止输送机。
- 码垛与包装:跟踪控制器使机器人在输送带末端直接抓取产品并放置到托盘,减少中间缓存环节。
四、挑战与发展趋势
当前,跟踪控制器面临输送带速度突变、工件位置偏差等挑战。随着边缘计算与AI预测算法的融入,输送机跟踪控制器将具备更强的自适应能力,实现自学习伺服调整,进一步降低对精确标定的依赖,推动工业机器人在柔性制造中发挥更大价值。通过不断优化输送机跟踪控制器,工厂能够在确保生产节拍的提升整体设备效率与布线灵活性,夯实智能工厂的物流基础。
如若转载,请注明出处:http://www.beijiguangneng.com/product/7.html
更新时间:2026-11-01 14:08:28