发那科机器人驱动方法及焊接系统优点
一、发那科机器人驱动方法
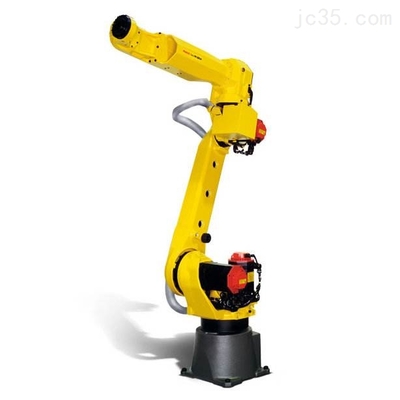
发那科(FANUC)机器人采用先进的伺服驱动技术,其驱动方法主要包括以下几种:
- 交流伺服驱动:发那科机器人采用高精度交流伺服电机,配合高性能伺服驱动器,实现高精度位置控制和速度控制。伺服驱动器具有响应快、稳定性好、过载能力强等特点。
- 闭环控制:通过编码器实时反馈电机位置和速度,形成闭环控制系统,确保机器人运动精度和重复定位精度。发那科机器人的重复定位精度可达±0.02mm。
- 总线通信:采用高速总线(如EtherCAT、Profibus等)实现控制器与驱动器之间的实时通信,提高系统响应速度和同步性能。
- 重力补偿与动力学控制:发那科机器人控制器内置动力学模型,可实时计算并补偿各轴重力矩和惯性力,实现高速、平稳运动。
- 协同控制:多机器人或机器人与变位机之间通过协同控制技术,实现复杂轨迹的同步运动,适用于焊接等应用。
二、发那科焊接系统优点
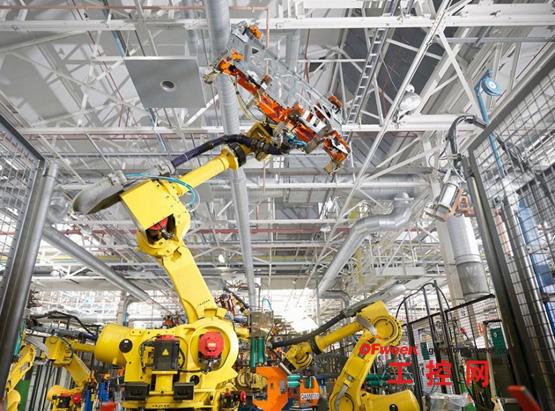
发那科机器人焊接系统在工业应用中具有以下显著优点:
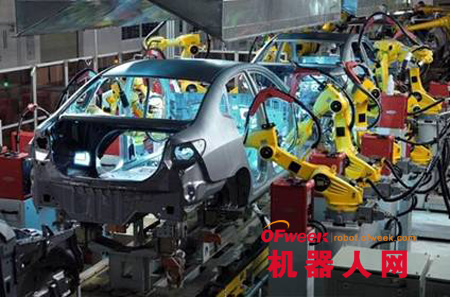
- 高精度与高稳定性:采用先进的伺服驱动和闭环控制,焊接轨迹精确,重复定位精度高,保证焊接质量的一致性。
- 高效生产:机器人可24小时连续工作,焊接速度快,配合变位机可实现多工位协同,大幅提高生产效率。
- 出色的焊接工艺性能:发那科机器人集成焊接工艺软件包,支持多种焊接方法(MIG/MAG、TIG、点焊等),具备电弧跟踪、焊缝寻位、焊接参数自适应等功能,适应复杂焊缝和工件偏差。
- 易于编程与操作:配备智能化的示教器和编程软件,支持离线编程和远程监控,降低操作难度,缩短调试时间。
- 高可靠性:发那科机器人以其高可靠性著称,平均无故障时间(MTBF)长,维护成本低,适合高强度连续生产。
- 完善的Safety安全功能:符合国际安全标准,具备安全区域监控、碰撞检测、急停等功能,保障人机协作安全。
- 强大的系统集成能力:可轻松集成焊接电源、变位机、焊缝跟踪传感器等外围设备,构建柔性焊接工作站。
发那科机器人凭借先进的驱动方法和优异的焊接系统性能,在工业焊接领域得到广泛应用,为企业提升焊接质量、生产效率和自动化水平提供了可靠保障。
如若转载,请注明出处:http://www.beijiguangneng.com/product/27.html
更新时间:2026-11-01 13:49:16