工业机器人手臂 现代制造业的核心驱动
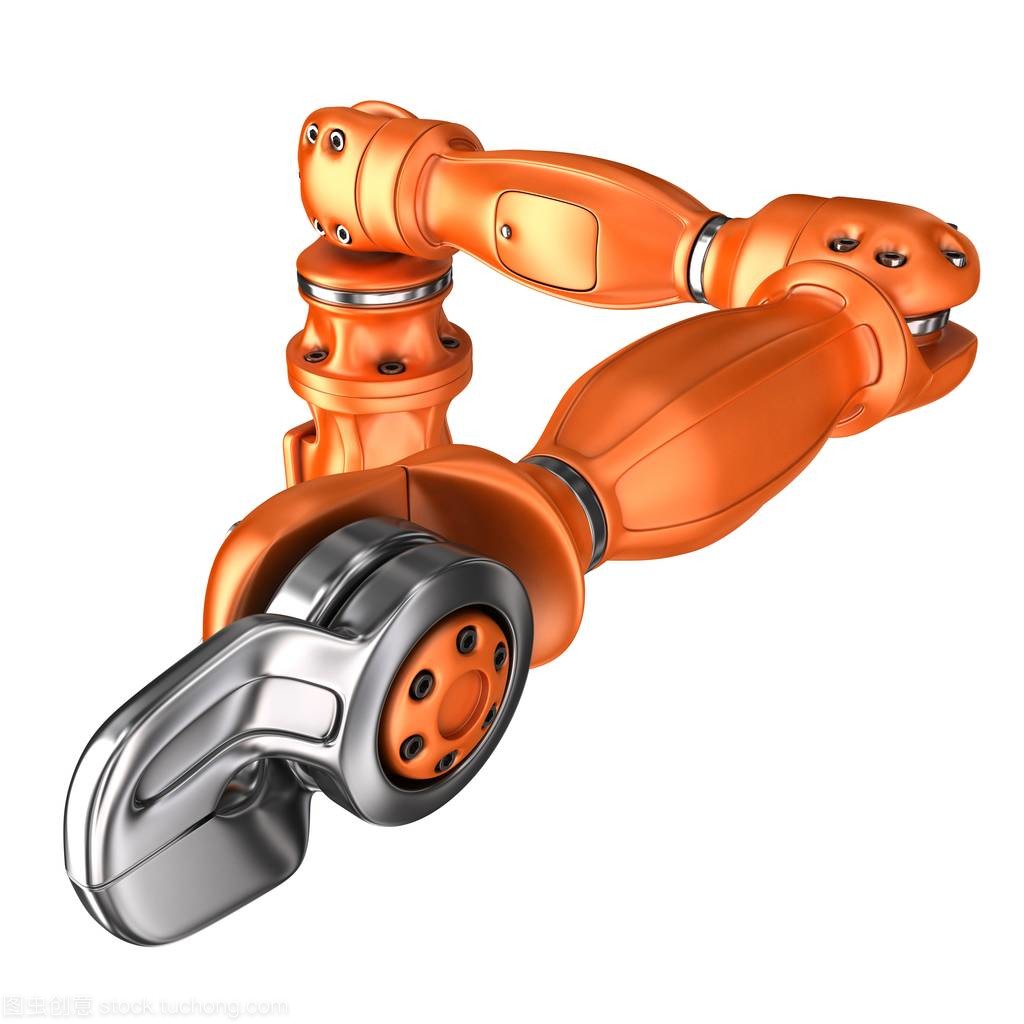
工业机器人手臂是现代制造业中不可或缺的核心装备,它集机械、电子、控制、计算机、传感器等多学科技术于一体,代表着机电一体化的最高成就。作为工业机器人的主体执行机构,机器人手臂的性能直接决定了生产系统的柔性、效率与精度。
一、工业机器人手臂的基本构成与工作原理
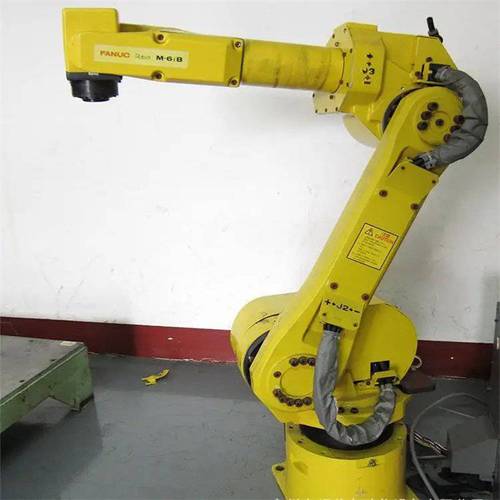
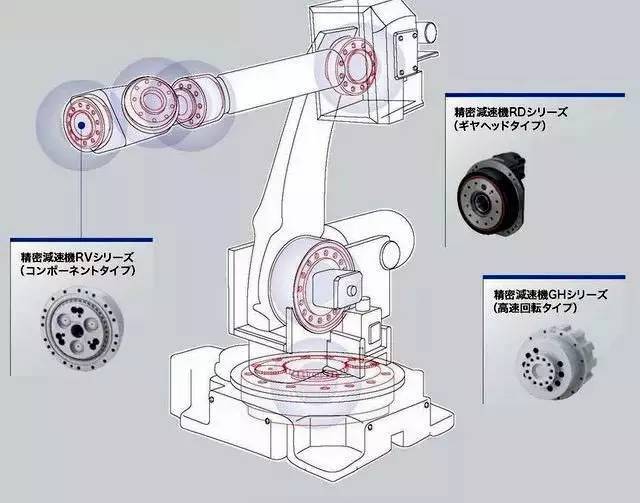
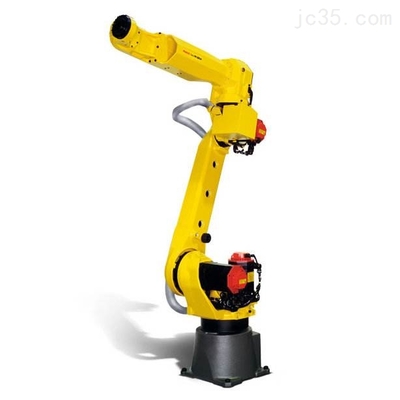
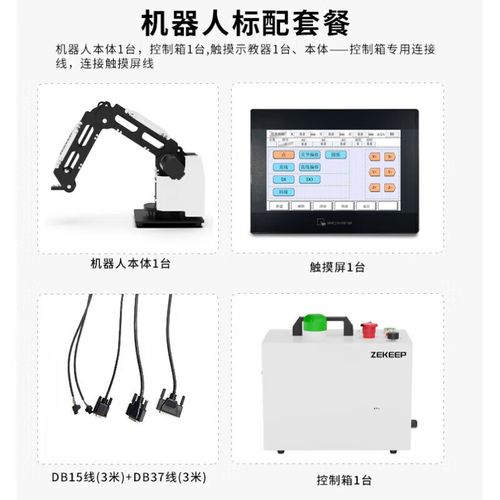
典型的工业机器人手臂由机械本体、驱动系统、控制系统和传感器系统四大部分组成。机械本体包括基座、腰部、大臂、小臂、腕部和末端执行器,各关节通过伺服电机驱动,实现空间多自由度运动。驱动系统常采用交流伺服电机配合谐波减速器或RV减速器,确保高扭矩与高精度。控制系统则通过运动学算法解算关节角度,实现轨迹规划与实时控制。传感器包括编码器、力/力矩传感器、视觉传感器等,为机器人提供闭环反馈与环境感知能力。
以常见的六轴关节型机器人为例,其六个关节分别对应腰部旋转、大臂俯仰、小臂俯仰、腕部旋转、腕部摆动和末端旋转。每个关节的伺服电机接收来自控制器的脉冲指令,经过减速器放大扭矩后驱动机械臂运动,编码器实时反馈位置信息,形成位置闭环控制。部分高端机器人还引入力矩传感器,实现碰撞检测与柔顺控制。
二、工业机器人手臂的主要类型与应用场景
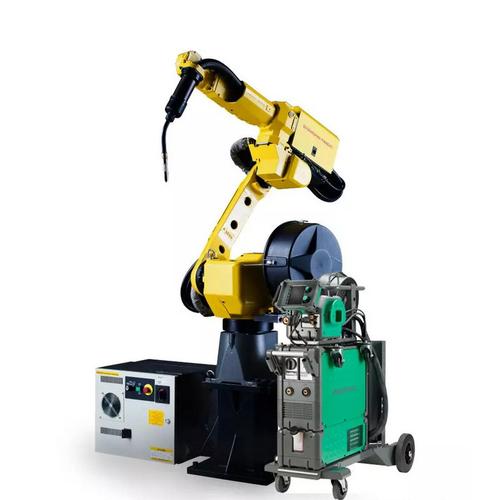
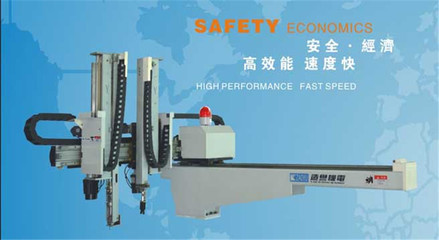
根据结构形式,工业机器人手臂可分为关节型、直角坐标型、SCARA型、并联型和圆柱坐标型等。关节型机器人以其灵活性高、工作空间大而应用最广,适合焊接、喷涂、搬运等复杂作业;直角坐标型结构简单、定位精度高,常用于机床上下料与大型工件搬运;SCARA型在水平方向具有高速高精特性,适合电子装配与分拣;并联型则凭借高刚度与高速响应,用于食品包装与精密定位。
在汽车制造领域,焊接机器人手臂完成车身点焊与弧焊,喷涂机器人手臂实现均匀涂装,总装线上机器人完成玻璃安装与轮胎装配。在3C电子行业,小型高速SCARA手臂用于芯片贴装与屏幕组装。在物流仓储中,码垛机器人手臂可搬运重达数百公斤的货物,显著提升仓储效率。在医药、食品、金属加工等领域,机器人手臂也广泛用于分拣、包装、打磨与去毛刺等工序。
三、核心技术挑战与发展 trend
当前工业机器人手臂的发展面临若干技术挑战。在高速高精运动控制方面,需要解决关节柔性引起的振动抑制问题,通过输入整形与陷波滤波器等技术提升轨迹跟踪精度。在易用性方面,传统示教编程门槛较高,亟需发展拖动示教与离线编程技术,降低使用成本。再次,在智能化方面,机器人手臂需要结合视觉与力控实现自主抓取与自适应装配,这对多传感器融合与实时决策提出了更高要求。
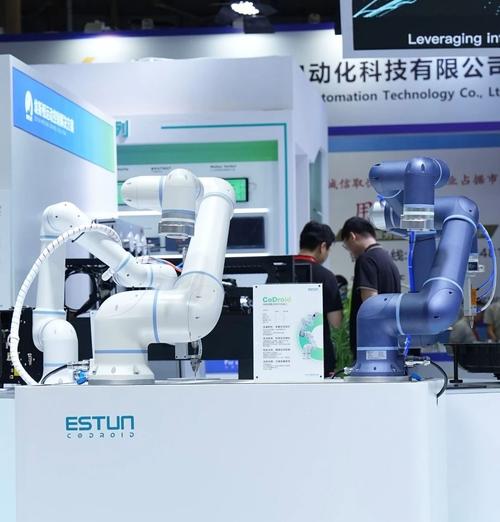
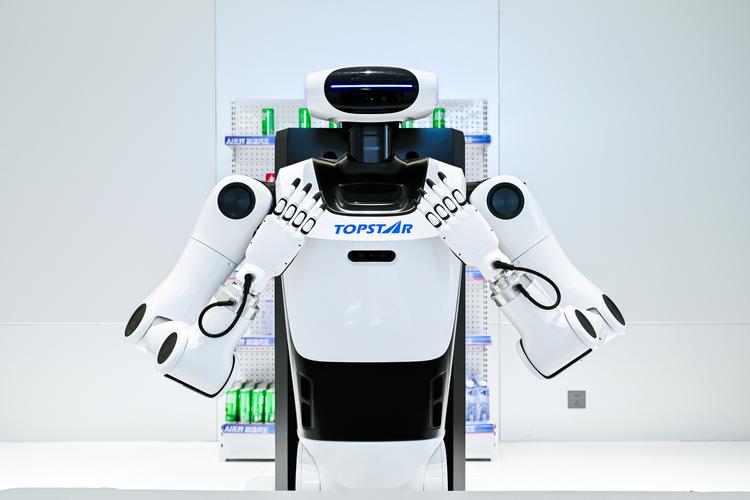
未来工业机器人手臂的发展趋势主要体现在四个方向。一是轻量化与模块化设计,采用碳纤维等新材料与一体化关节模组,降低运动惯量并提高可重构性。二是人机协作化,协作机器人手臂内置力矩传感器与安全监控功能,可在无围栏环境下与工人协同作业。三是智能化与网络化,借助工业互联网与人工智能技术,机器人手臂可实现远程监控、预测性维护与自适应学习。四是柔性化,通过快换末端执行器与可移动平台,使机器人手臂能够快速适应多品种小批量生产需求。
工业机器人手臂作为智能制造的关键执行单元,正朝着高精度、高速度、高柔性与高协同的方向持续演进。随着控制算法、传感器技术与人工智能的深度融合,机器人手臂将在更多领域替代人工完成重复、危险与高精度作业,成为推动制造业转型升级的核心力量。企业应结合自身生产工艺特点,合理选择机器人手臂构型与配置,并注重人才培养与系统集成,以充分释放工业机器人的应用价值。
如若转载,请注明出处:http://www.beijiguangneng.com/product/6.html
更新时间:2026-11-01 00:28:42