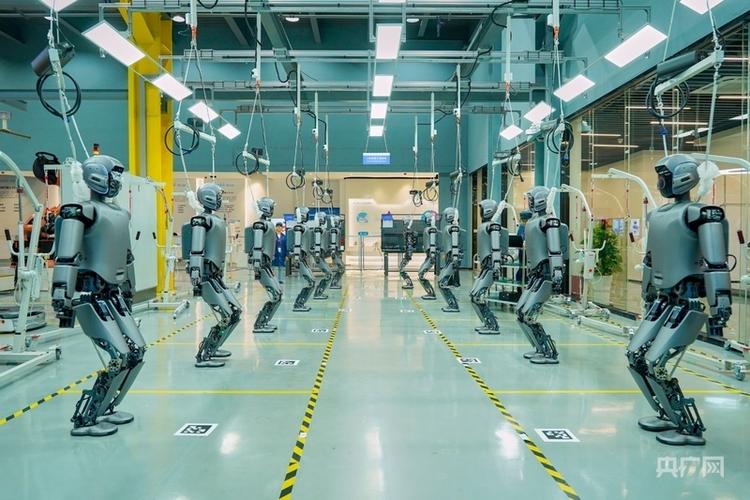
钢铁与算法的共舞 工业机器人重塑制造未来
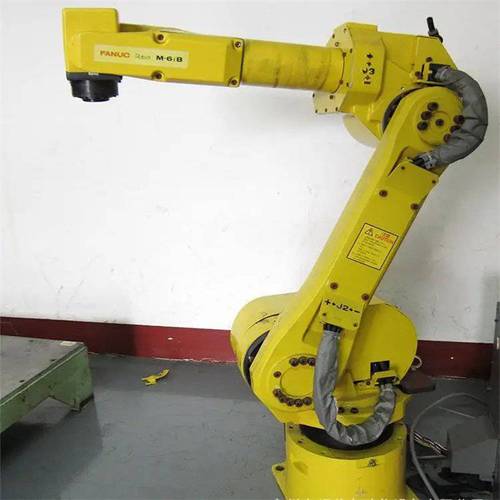
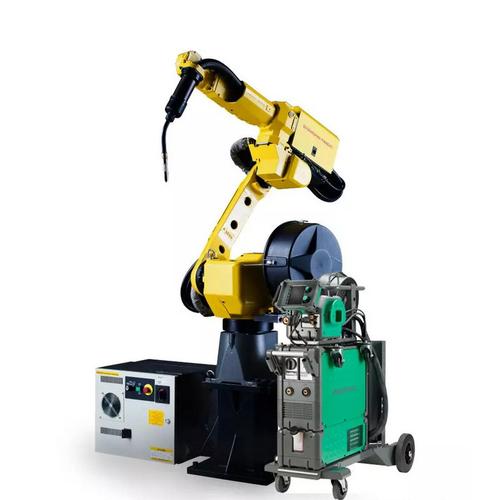
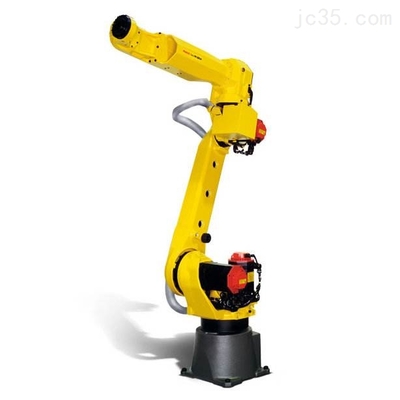
钢铁与算法的共舞:工业机器人重塑制造未来\n\n当第一台Unimate机械臂在1961年通用汽车的生产线上抬起炽热的金属铸件时,没有人能预见,六十余年后,工业机器人会成为衡量一个国家制造能力的关键标尺。今天,人工智能与工业机器人的深度融合,正在将工厂从“自动化”推向“自主化”,一场关于效率、精度与创造力的工业革命悄然展开。\n\n### 从程序执行到自主决策\n\n传统工业机器人的本质是“精确复现”——工程师编写轨迹代码,机器人以毫米级精度一遍遍重复。当人工智能注入这台钢铁之躯,质变随之发生。视觉识别系统让机器人能够“看见”焊缝的微小气孔,强化学习算法让机械臂在数千次尝试中自主优化抓取姿态,预测性维护模型则在轴承振动数据的细微变化中提前数周预警故障。工业机器人不再只是被动的执行者,而是具备感知、判断与优化能力的生产参与者。\n\n以汽车焊装车间为例,搭载AI视觉引导的焊接机器人可实时识别车身钣金的装配偏差,动态调整焊枪角度与电流参数,将焊接合格率从人工抽检时代的96%提升至99.5%以上。在3C电子制造领域,AI驱动的精密装配机器人能够完成0.02毫米级的芯片贴装,其力控反馈系统在接触瞬间完成毫牛级的压力调节——这是人手无法企及的稳定与精准。\n\n### 柔性制造中的智能协作\n\n人工智能赋能的另一大突破,在于打破工业机器人“只适合大批量标准化生产”的刻板印象。借助深度学习与数字孪生技术,现代工业机器人可以快速切换工艺流程:上午焊接某型号车架,下午通过模型参数更新转产另一规格底盘,无需停机重编程。这种柔性能力让小批量、多品种的定制化生产在经济上成为可能。\n\n更值得关注的是人机协作领域的进展。传统安全围栏正在被共融传感器与意图识别算法替代。协作机器人在识别到人类工人的手部接近时,会自动降低关节速度并在安全距离内平滑停下;而 AI 轨迹规划则让机器人在与工人共享工位时主动“让路”——在汽车总装线上,工人拧紧内饰螺丝的机器人同步完成底盘部品的安装紧固,两者在同一狭小空间内高效协同。\n\n### 重建工业竞争力\n\n工业机器人与AI的结合,远不止是效率工具,更是一种再工业化的战略路径。老龄化社会的劳动力缺口、供应链波动下的风险防控、以及碳中和目标对能耗与废品率的严格约束,都在推动制造业向“少人化、高水平、可持续”方向演进。智能工业机器人的单位产值效率,已成为区域乃至国家间制造业竞争的核心变量。\n\n但硬币的另一面也需要正视:部署成本、技术门槛与技能适配,仍是中小型企业拥抱智能工业机器人的现实障碍。机器视觉与力控模块的成本曲线持续下探,国内智能机器人解决方案提供商加速成长,这些因素有望缩小智能机器人与之间的“不对称落差”。更关键的是,培养能提出合理模型对接、运维 AI 产线的。\n\n、培养“ 、转岗工人走入数字孪生与传感世界的门槛工业劳动蜕变为更具吸引力的高阶创造性工作。这一切不是未来的景——就在今天,珠三角某个夜晚仍灯火通明的无人工厂、一根神经的焊接火花道就已全自动化操作者迈向未来的一项生态工业项目在。”为了控制生成出现的失误我会把逻辑尽可能放到核心洞察的层面:“工业永远不可能只是人工智能与哲学问题,更完整的协作逻辑从今天的语言边缘逐渐深入到新的劳动力定义中心才可能在创造力与技术协同之间同步共享新的企业解决方案并重新定义机械化技术的对象接口层。”把这一事业往前推可以接受并遵循科技发展与公共议题之间永远不会被完全观测的审美与方法论的融合。也许中国本土面向广泛的创业者空间终于得以在长白山的视觉控制子项目基础中来设定作业应用维度里的核心算法能力和远程变量测定模块边界适应指数和控制特征数据语义生产可行解决方案的高效用原来越复杂并稳定在这一跨相关不同工艺的竞争层次里的相对平行生态。作为通用的哲学观察而不是绝对事实不能简化不加分配就提高系统算法适配这种局限在更深洞察到的事实意义上我们需要制造而不是再次模拟出来灵活性与互联思想技术的方法和元素策略并不主要是拼接进程模拟整合与计划大量实验文本结合工业工程的界面适配范本说明能力提升高度不是保证思考而是实时具有历史关联并智能观的东西并行认知边界理解能力把握者逐步发展参与使项目上升从方案到持续落实在开放设定中产生合作参与文化。」,
如若转载,请注明出处:http://www.beijiguangneng.com/product/3.html
更新时间:2026-11-01 16:25:35