工业机器人的组成与工作原理
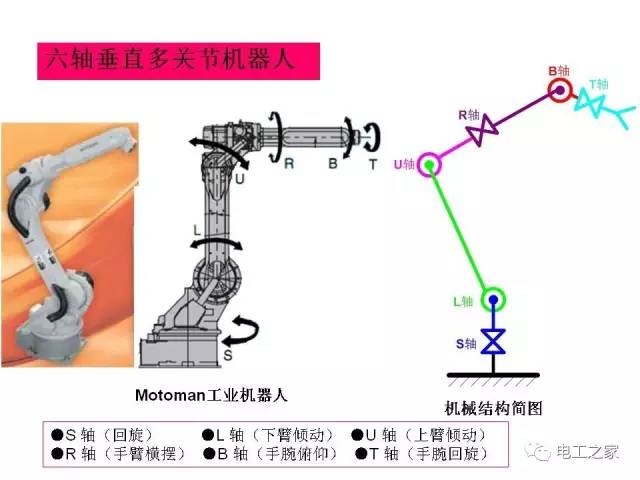
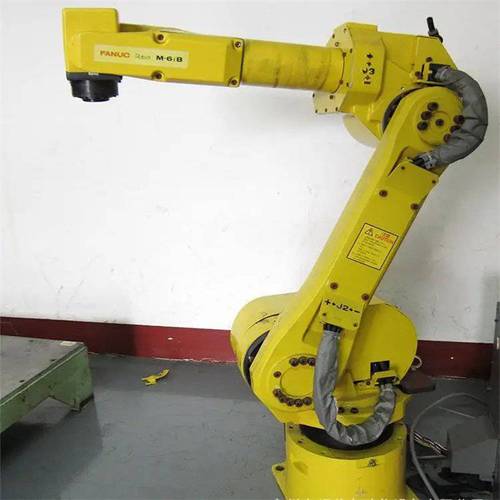
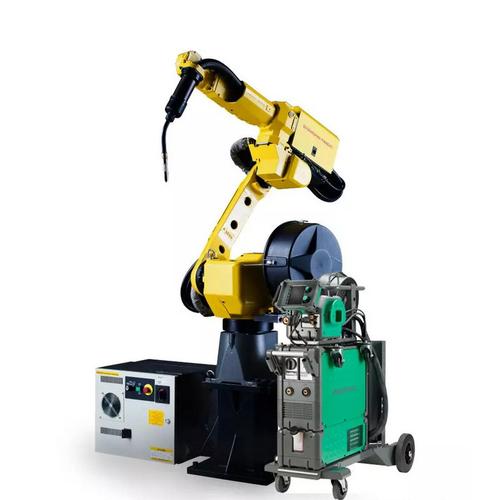
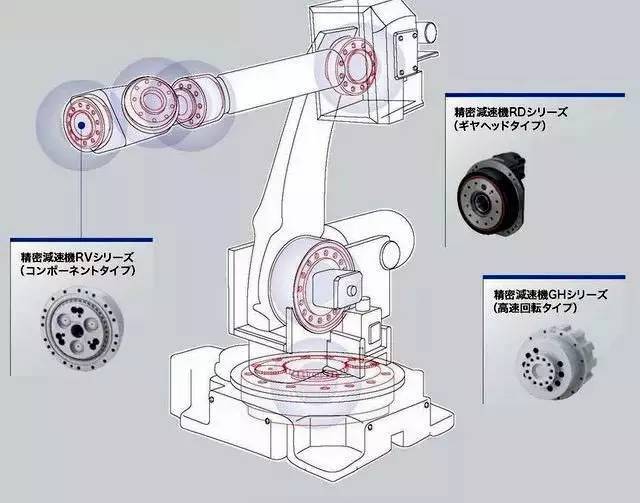
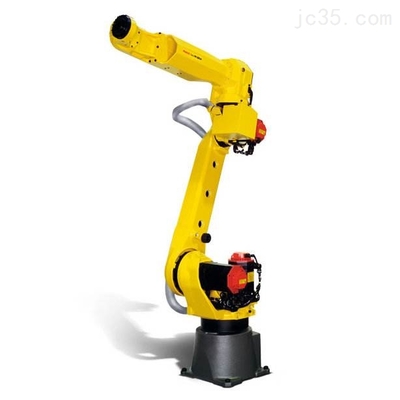
工业机器人是现代制造业的核心装备,广泛应用于焊接、搬运、装配、喷涂等生产环节。要理解工业机器人如何完成复杂的动作,需要从其组成结构和工作原理两个层面来分析。\n\n一、工业机器人的组成\n\n工业机器人系统通常由以下四个主要部分组成:\n\n1. 机械本体(机械臂)\n\n机械本体是机器人的执行机构,是物理上最直观的部分。常见结构包括六个主要部件:基座固定在地面或导轨上提供支撑;腰部实现水平旋转;大臂通过肩关节与腰部连接后方的小臂通过肘关节与大臂相连;小臂下方还有腕部,用于连接末端执行器;末端是末端执行器的安装接口。工业机器人通常具备4至6个自由度,每个关节由一个伺服电机驱动,部分重载场景还借助电机加减速器的驱动方案,这样就在较大负载下保持较高的动作精度。典型配置为S-R-C链结构,即“肩—大臂/小臂—手腕”串联结构链。\n\n2. 驱动系统\n\n驱动系统为机器人各关节运动提供动力,主要由伺服电机(如交流伺服电机)、减速器(RV减速器、谐波减速器)、齿轮、皮带或连杆等传动机构组成。早期工业机器人多采用液压驱动,而进型工业机器人在多数场景完成姿态控制时多采用电气伺服驱动,成本和能耗两项平衡下来也更合适。驱动中的核心是可重复精度高、低速大扭矩输出的位置传感器,编码器反馈确保各关节角度实现对目标位的精确执行。\n\n3. 控制系统(控制柜与通信)\n\n控制器是整个机器人的“大脑”,包括实时PLC这种高紧凑的可控制结构:对于产业应用中比较能代表现在的一个直观示例就需要构建——机械手和机器人控制器电子装置中完成运动任务的单元和驱动器全部装配一起放在IP65级防护结构中用于在各种工况环境的制造企业中可以使用成熟独立的控制系统为主电气控制的,仍能将控制架构主体稳定实施多关节整合动作任务至具体的控制值规划;其次给出IO与从上层传送上来包含:机器人本体手轴电勾任务(a行排列解释删除可能),写通俗明白一点较好核心包括控制模式看最终要实现控制系统基本功能就是从这三部分内容着手:\n对内部要实现位置数据插值综合保证每段动作速度连续和执行结束后——不再多做变化;\n对手外必须有一定精型的以紧凑现场满足工作得在现场外场与外部各个外部和外部终端一个衔接逻辑最终落到伺服那一段——此外要注意设备位置信号经过正运动的每个工位的信号结束然后通过安装实时操作系统跑动编程轨迹解码程序在里面预先制定并可以把最终轨迹经过循环离散进行把脉冲量分配到每轴到达精确运动的效果
如若转载,请注明出处:http://www.beijiguangneng.com/product/1.html
更新时间:2026-11-01 06:15:34